H120D Protocol — документация Wi-Fi-протокола дрона Holy Stone
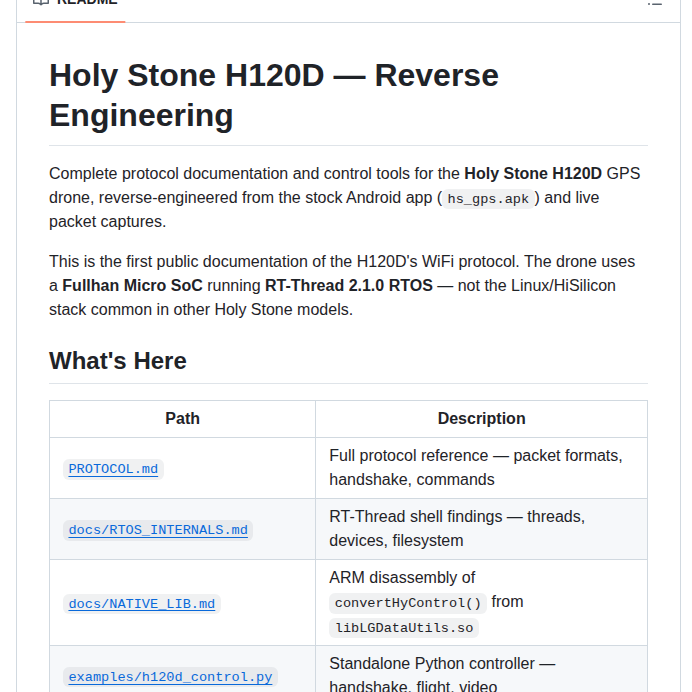
Holy Stone H120D — Reverse Engineering — документация протокола и набор инструментов для управления дроном Holy Stone H120D, полученные путём обратной разработки. Проект предназначен для разработчиков и энтузиастов, желающих взаимодействовать с дроном на низком уровне, создавая собственные программы управления или анализируя его работу.
Возможности и состав проекта
Проект включает справочную информацию о протоколе, описывающую форматы пакетов, процесс "рукопожатия" и команды. Также представлены примеры контроллеров на Python для управления полётом, видеопотоком и камерой, а также скетч для Arduino Nano 33 IoT для автономного управления. В документации подробно описаны каналы связи, используемые порты и протоколы для команд, видеопотока и управления камерой. Дрон использует SoC Fullhan Micro с RTOS RT-Thread 2.1.0.
Начало работы и требования
README описывает Python-примеры, работающие с Wi-Fi собственного H120D, и отдельный просмотрщик видеопотока с ffplay. Сначала изучите PROTOCOL.md и статус проверенных функций. Для разбора захваченных пакетов не нужен запуск полётных команд; стенд с отключёнными пропеллерами позволяет отделить исследование обмена от испытания управления.
Ограничения и выбор сценария
Результаты относятся к H120D с конкретным стеком Fullhan и RT-Thread, а не ко всем моделям Holy Stone. Автор отмечает непроверенное переменное управление осями и особенности блокировок при исследовании сервисов. Используйте материалы только для своего устройства или разрешённого стенда; работоспособность отдельных команд не подтверждает безопасность автономного полёта.
Лицензия и условия использования
GitHub не определяет однозначную стандартную лицензию этого репозитория. Условия использования нужно проверить в README, LICENSE и документации авторов; доступность файлов на GitHub сама по себе не разрешает любое распространение или коммерческое использование.