UnrealRoboticsLab — физика MuJoCo и камеры Unreal Engine
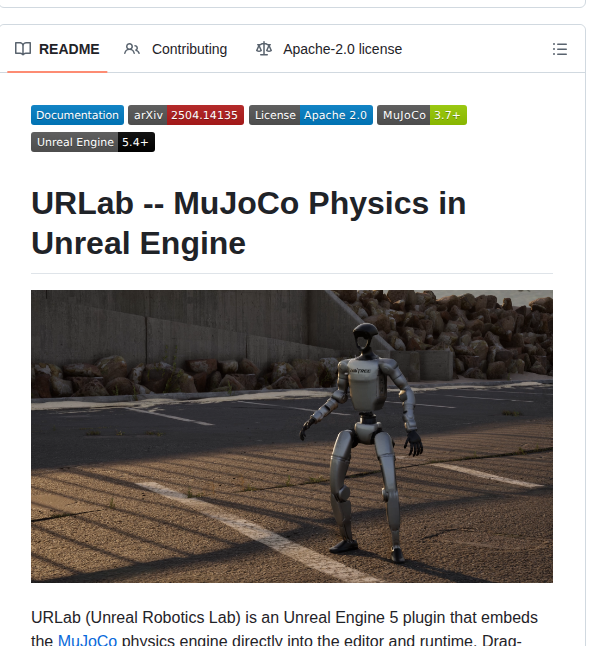
UnrealRoboticsLab (URLab) — плагин для Unreal Engine 5, который встраивает физический движок MuJoCo непосредственно в редактор и среду выполнения. Он предназначен для моделирования роботов с использованием контактной динамики MuJoCo и их рендеринга с помощью освещения, материалов и камер Unreal Engine. Проект ориентирован на разработчиков и исследователей в области робототехники, которым требуется физическое моделирование в сочетании с фотореалистичной графикой.
Модели MJCF преобразуются в Articulation Blueprint с суставами, приводами, сухожилиями и мышцами. Физическая симуляция работает в отдельном потоке от рендеринга. Управление доступно через Blueprints и панель инструментов, а интеграции с Python и ROS 2 открывают удалённый доступ; камеры передают RGB, глубину и сегментацию наряду с датчиками MuJoCo.
Для сборки указан Unreal Engine 5.7 и проект на C++. Поддерживаются Windows Win64 с Visual Studio и Linux x86_64 с комплектным clang; для нативных зависимостей нужен CMake 3.24 или новее. Python 3.11 и пакет urlab_bridge требуются для дополнительной Python-интеграции. Подробные инструкции находятся на сайте документации URLab.
https://github.com/URLab-Sim/UnrealRoboticsLab | 551 звезда
#сервисы