Faze4-Robotic-arm
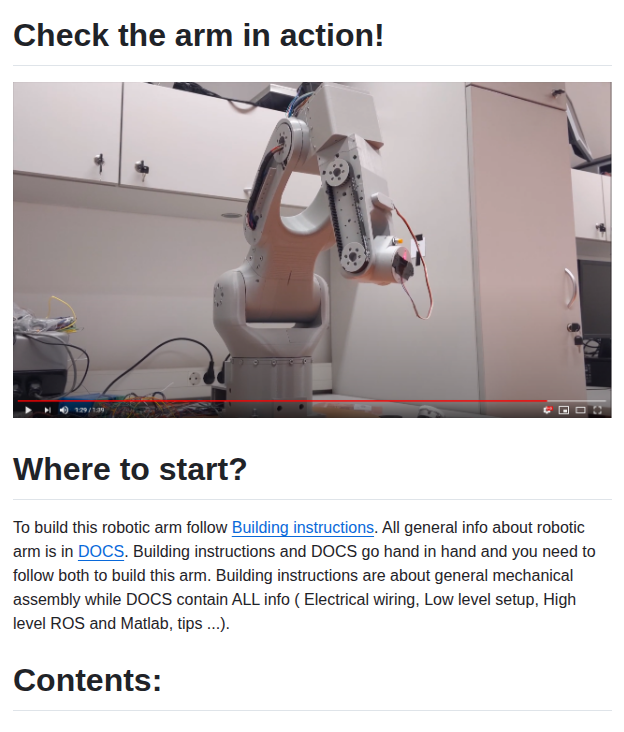
Faze4-Robotic-arm — проект шестиосевого роботизированного манипулятора, который можно напечатать на 3D-принтере. Он предназначен для исследователей, преподавателей и всех, кто интересуется созданием собственного робота, функционально и эстетически схожего с промышленными образцами.
Манипулятор состоит примерно из 1000 деталей, включая винты и подшипники, и весит около 15 кг. В его конструкции используются 3D-печатные циклоидальные редукторы, которые обеспечивают низкий люфт. Все провода скрыты внутри конструкции, что придает ей аккуратный внешний вид. Стоимость компонентов для сборки составляет менее 1000 долларов США.
Проект находится в стадии разработки и может содержать ошибки или неполные функции. Документация включает инструкции по сборке, спецификацию материалов (BOM), а также подробное руководство по электрической проводке, настройке низкого уровня и высокого уровня (ROS и Matlab). Проект распространяется под лицензией MIT.
Faze4-Robotic-arm на GitHub · 910 звёзд
Источники и документация
После подготовки описания документация изменилась. Перед установкой проверьте актуальные инструкции проекта.