AgiBot World Colosseo — данные и модели бимануальных роботов
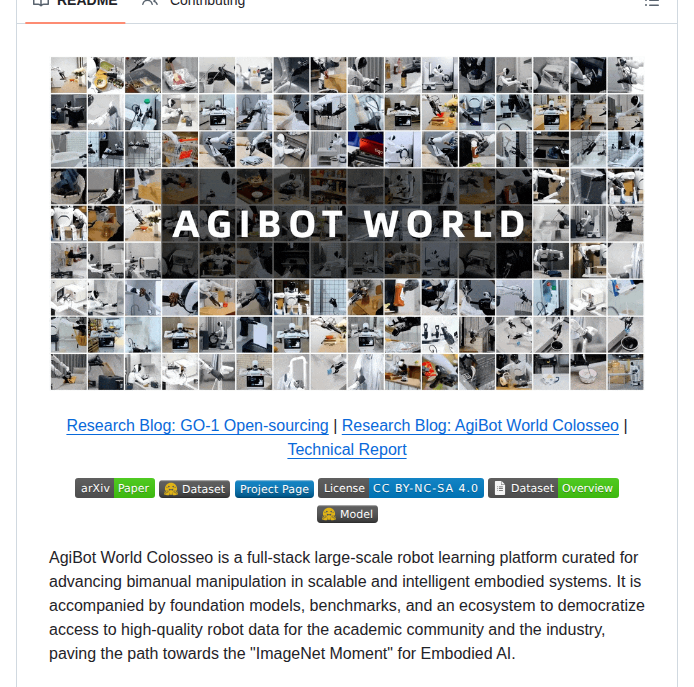
AgiBot World Colosseo — платформа для обучения роботов, предназначенная для развития бимануальных манипуляций в масштабируемых и интеллектуальных системах. Проект включает в себя базовые модели, бенчмарки и экосистему для предоставления доступа к данным для академического сообщества и промышленности.
Возможности и состав проекта
Проект предлагает модели GO-1, предварительно обученную на наборе данных AgiBot World, и GO-1 Air — облегчённую версию без Latent Planner. Доступны наборы данных AgiBot World Beta (более 1 миллиона траекторий) и AgiBot World Alpha (подмножество Beta). Пользователи могут загружать эти модели и данные, а также использовать скрипты для тонкой настройки моделей на своих данных, например, на наборе данных LIBERO.
Начало работы и требования
Код опирается на LeRobot с указанным в README коммитом; v2.1 относится к формату набора данных. Среда проверялась с CUDA 12.4. Требования к GPU зависят от режима настройки GO-1; модели и данные загружаются отдельно, а их лицензии нужно учитывать для выбранного применения.
Ограничения и выбор сценария
Формат LeRobot v2.1 и версия самой библиотеки — разные требования; используйте указанный авторами коммит. Предобучение на большом числе траекторий не подтверждает работу на другом роботе без согласования действий, камер и калибровки. Для запуска нужны отдельные данные и веса, значительные ресурсы и тестовый контур. Условия кода, GO-1, GO-1 Air и наборов Alpha/Beta нужно проверять по отдельности; бейдж лицензии нельзя автоматически распространять на все компоненты платформы.
Лицензия и условия использования
README относит данные и код внутри репозитория к CC BY-NC-SA 4.0. Нужны атрибуция, соблюдение некоммерческого ограничения и условий распространения производных материалов. Для скачиваемых отдельно моделей, датасетов и зависимостей дополнительно сверяйте их карточки и лицензии; наличие промышленного сценария во введении не отменяет ограничений.