NVIDIA Isaac Capture
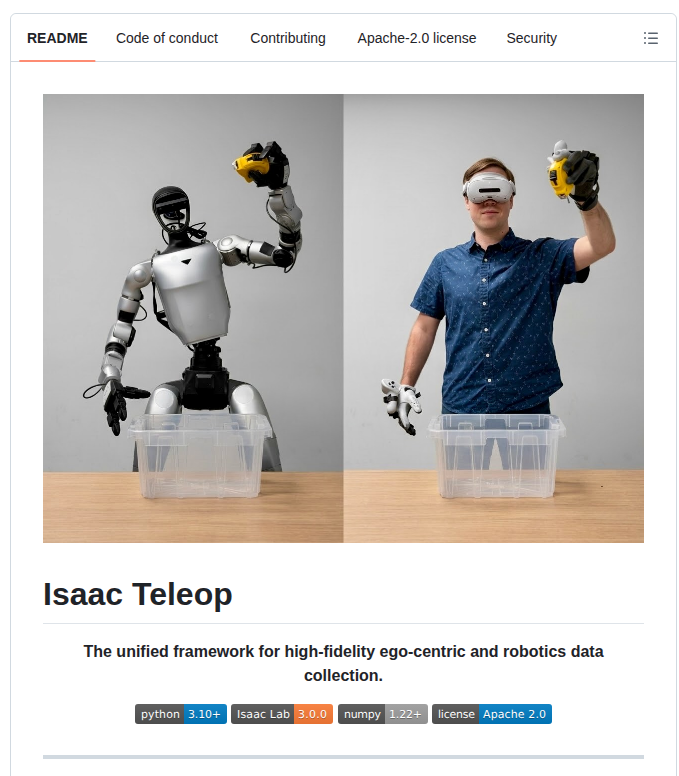
Isaac Capture — инфраструктура для сбора данных о демонстрациях действий человека и робота. Она предназначена для исследователей и разработчиков, работающих с робототехникой и симуляциями, которым требуется стандартизированный подход к телеуправлению и захвату эгоцентрических данных.
Isaac Teleop собирает данные при телеуправлении роботом, а Ego Pipeline — эгоцентрические данные человека без робота в контуре. Компоненты используют общие плагины устройств, средства переноса движений и утилиты записи, воспроизведения и преобразования данных. Среди текущих сценариев перечислены XR-гарнитуры и управление роботизированными руками.
Выпуск NVIDIA Isaac Lab 3.0.0 EA включает Isaac Capture, ранее называвшийся Isaac Teleop; README направляет к инструкциям Isaac Lab для запуска телеуправления в симуляции. Основная лицензия проекта — Apache 2.0, у EgoPost — OpenMDW-1.1. Для сторонних материалов могут действовать отдельные условия.
https://github.com/NVIDIA/IsaacTeleop | 404 звезды
#сервисы