cuVSLAM
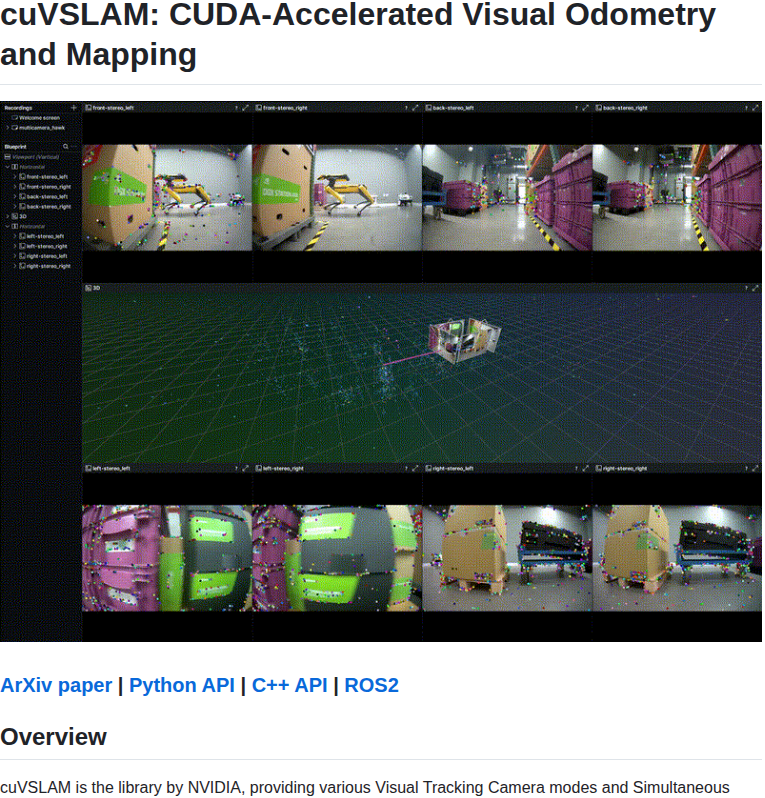
cuVSLAM — библиотека NVIDIA для визуальной одометрии и одновременной локализации и построения карты, известной как SLAM. Она использует CUDA и подходит для обработки данных камер в робототехнических и других системах пространственного отслеживания.
Есть режимы для одной камеры, RGB-D, нескольких камер и сочетания камер с инерциальным датчиком. Предусмотрены Python- и C++-интерфейсы и интеграция с ROS 2. Для начала работы нужны точная калибровка камер и выбор режима под набор датчиков.
Готовые пакеты выпускаются для определённых сочетаний Ubuntu 22.04/24.04, CUDA 12/13 и архитектур x86_64 и Jetson. Таблицу совместимости нужно проверить перед установкой. Режим Multisensor отмечен как экспериментальный: для части конфигураций и сцен отслеживание может быть неточным или не работать.
https://github.com/nvidia-isaac/cuVSLAM | 1866 звёзд
#сервисы