Hydra — построение трёхмерных графов сцен для робототехники
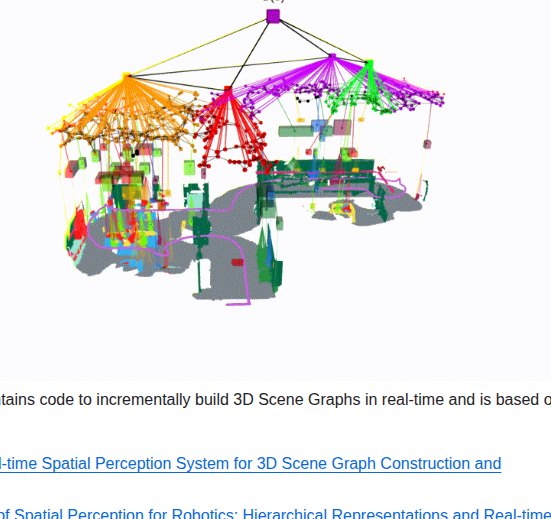
Hydra — система пространственного восприятия для инкрементального построения 3D-графов сцен в реальном времени. Она предназначена для робототехники и позволяет создавать 3D-модели окружения.
Возможности и состав проекта
Hydra строит 3D-граф сцены инкрементально по сенсорным данным. README описывает разделение цвета и семантических меток, подключение внешней сегментации, классификацию категорий помещений и Python-биндинги. Это представление структуры окружения для пространственного восприятия, а не редактор произвольных 3D-моделей.
Начало работы и требования
Авторы указывают проверенное окружение Ubuntu 24.04 и ROS2 Jazzy. Начинать стоит с инструкции Installation and Running и подготовленных примеров данных; Python-биндинги настраиваются отдельно. Для ROS1 существует закреплённая архивная ветка, но её не следует смешивать с инструкциями текущего ROS2-кода.
Ограничения и выбор сценария
Результат зависит от калибровки, качества входных сенсорных данных и семантической модели. Заявление о real-time относится к архитектуре и экспериментам авторов, а не гарантирует частоту на любом роботе. README предупреждает, что это исследовательский код, поддерживаемый аспирантами, без обязательств адаптировать его к новым приложениям. Архивирование ROS1-ветки не означает архивирование всего текущего репозитория.
Лицензия и условия использования
GitHub определяет лицензию репозитория как BSD-2-Clause. Перед использованием и распространением проверьте полный текст LICENSE и отдельные условия зависимостей, данных или моделей: лицензия репозитория не заменяет их лицензии.