S4 Slicer — экспериментальный слайсер для непланарной 3D-печати
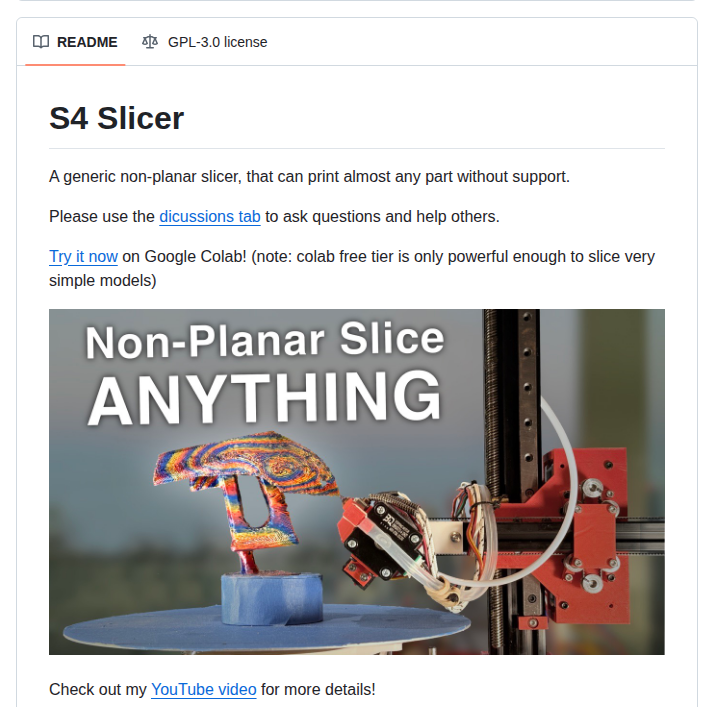
S4 Slicer исследует непланарную генерацию траекторий для 3D-печати с уменьшением потребности в поддержках. Репозиторий связан с авторским четырёхосевым принтером и предлагает попробовать обработку модели в Google Colab.
Возможности и состав проекта
В README есть ссылка на Colab, демонстрационное видео и проект 4 Axis Core R-Theta Printer. Основная идея — формирование неплоских траекторий вместо обычных горизонтальных слоёв. Обещание печати почти любой детали без поддержек следует рассматривать как цель автора, а не как проверенную совместимость с произвольной геометрией и принтером.
Начало работы и требования
Проект распространяется под лицензией GPL-3.0. Для работы с более сложными моделями в Google Colab может потребоваться платная подписка, так как бесплатный уровень Colab подходит только для очень простых задач. В README также упоминается связь с проектом 4 Axis Core R-Theta Printer.
Ограничения и выбор сценария
Непланарный G-код требует совместимых кинематики, прошивки и геометрии сопла. Перед печатью нужно проверить рабочий объём и столкновения; результат нельзя отправлять на обычный принтер только потому, что он поддерживает G-код. Автор предупреждает, что бесплатного Colab хватает лишь на простые модели. Для сложной детали отдельно оцените ресурсы и пригодность траектории.
Лицензия и условия использования
GitHub определяет лицензию репозитория как GPL-3.0. Перед использованием и распространением проверьте полный текст LICENSE и отдельные условия зависимостей, данных или моделей: лицензия репозитория не заменяет их лицензии.