Sesame Robot — мини-квадропед на ESP32 с экраном и анимациями
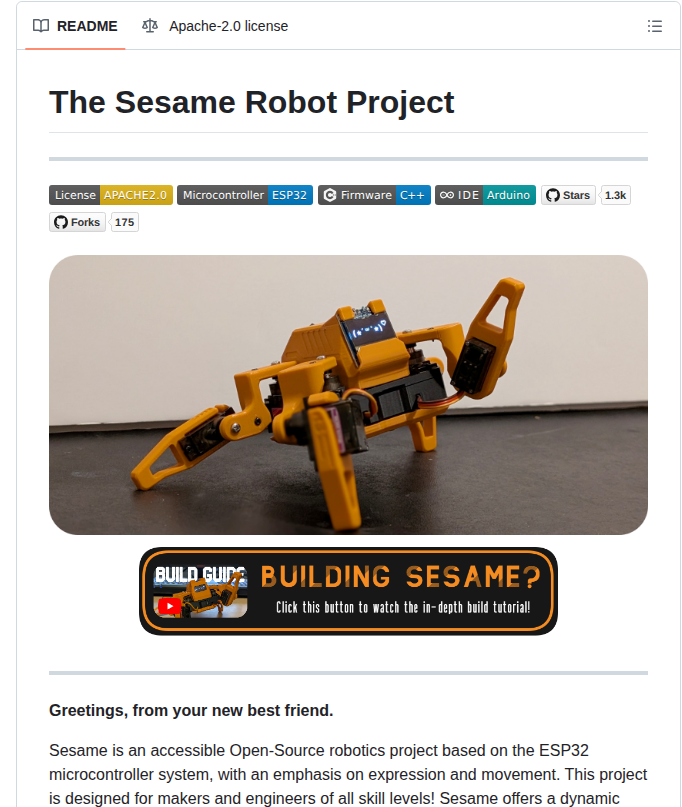
Sesame Robot — проект открытого робота-квадропеда на микроконтроллере ESP32. Он предназначен для любителей и инженеров, желающих собрать шагающего робота с акцентом на выразительность и движение. Проект предлагает динамичную платформу для работы с шагающими роботами.
Возможности и состав проекта
Робот использует восемь серводвигателей для движения и оснащен OLED-экраном 128x64, который служит «лицом», синхронизированным с движениями. Проект предоставляет файлы для 3D-печати всех деталей, схемы сборки и прошивки для ESP32, а также включает готовые анимации для ходьбы, танцев и других действий. Поддерживается сетевое подключение для удаленного управления и доступа к API.
Начало работы и требования
Для сборки робота требуются базовые навыки пайки, доступ к 3D-принтеру и понимание работы с Arduino IDE. Проект предполагает использование микроконтроллера ESP32 и восьми серводвигателей MG90. Для создания собственных анимаций и выражений лица можно использовать настольное приложение Sesame Studio, а для голосового управления и расширенных взаимодействий — Python-приложение Sesame Companion App.
Ограничения и выбор сценария
Сборка требует не только ESP32, но и согласованных сервоприводов, питания, печатных деталей и проводки. README различает поколения distro board; питание старой USB-платы и новой батарейной версии не взаимозаменяется автоматически. До ходьбы проверьте калибровку и механические пределы приводов. Sesame Studio и Companion App являются дополнительными компонентами, а не обязательным доказательством всех функций базовой прошивки. Оценка стоимости автора зависит от доступности деталей и не включает любой региональный рынок.
Лицензия и условия использования
GitHub определяет лицензию репозитория как Apache-2.0. Перед использованием и распространением проверьте полный текст LICENSE и отдельные условия зависимостей, данных или моделей: лицензия репозитория не заменяет их лицензии.